Dacia Striker
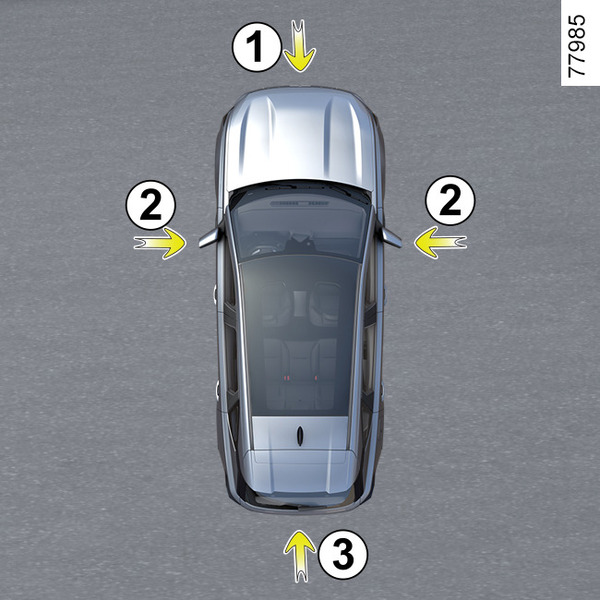
Zależnie od wyposażenia pojazdu cztery kamery 1, 2 i 3 umieszczone w przednim zderzaku, lusterkach wstecznych oraz na tylnej klapie pojazdu pomagają podczas manewrowania.
Kamery przekazują cztery niezależne widoki do wyświetlacza 4, co umożliwia monitorowanie całego otoczenia pojazdu.
Uwaga: Upewnij się, że kamery nie są zasłonięte (np. przez kurz, błoto, śnieg, kondensację itp.).
warning
Funkcja ma charakter pomocniczy. W żadnym wypadku nie zwalnia kierowcy z obowiązku uważnego i odpowiedzialnego sposobu prowadzenia pojazdu.
Kierowca musi zawsze być czujny na nagłe zdarzenia, które mogą wystąpić podczas jazdy: zawsze upewnij się, że podczas wykonywania manewrów w martwym polu widzenia nie znajdują się przeszkody ruchome ani przeszkody zbyt małe lub zbyt wąskie (takie jak dziecko, zwierzę, wózek dziecięcy, rower, kamień, słupek itp.).
Włączanie systemu
Przy włączonym zapłonie system można włączać:
- w trybie automatycznym, po włączeniu biegu wstecznego: system jest aktywowany, a kamera umieszczona na tylnej klapie przekazuje na ekran 4 obraz obszaru za pojazdem,
- w trybie ręcznym, przy nieruchomym pojeździe i pracującym silniku włącz tryb "Pojazd" na ekranie multimedialnym 4, następnie otwórz menu "Kamera 360°": na ekranie multimedialnym pojawi się widok z przodu.
Uwaga: w zależności od pojazdu, z poziomu ekranu 4 możesz dostosować niektóre ustawienia. Zapoznaj się z instrukcją obsługi systemu multimediów.
Tryb automatyczny
Tryb automatyczny włącza się po wybraniu biegu wstecznego, a na ekranie 4 jest wyświetlony widok z tylnej kamery. Po szybkiej zmianie biegu wstecznego na bieg przeznaczony do jazdy w przód na wyświetlaczu 4 pojawia się widok z przedniej kamery.
Tryb automatyczny zostaje wyłączony:
- wybierając inny widok z kamery w menu na ekranie 4;
- automatycznie, w momencie osiągnięcia prędkości około 12 km/h;
- krótko po wyłączeniu biegu wstecznego.
Tryb ręczny
Aby włączyć system, wybierz widok z wybranej kamery za pomocą menu na ekranie 4.
Na ekranie 4 przez około pięciu sekund widać komunikat, który potwierdza aktywację trybu ręcznego.
Tryb ręczny zostaje wyłączony:
- automatycznie, w momencie osiągnięcia prędkości około 12 km/h;
- około 3 minuty po wyłączeniu biegu wstecznego, w trybie ręcznym;
- naciskając przycisk "Wstecz" po wyłączeniu biegu wstecznego, w trybie ręcznym.
Kamera cofania 3
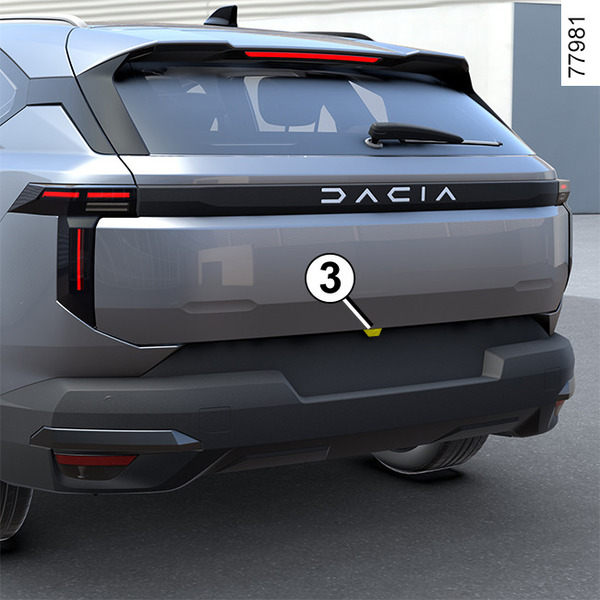
Gdy jest włączony wsteczny bieg, kamera 3 zamontowana z tyłu pojazdu przekazuje na ekran multimedialny 4 obraz przestrzeni za pojazdem.
System korzysta z linii pomocniczych.
Stała linia pomocnicza A wskazuje odległość około 30 cm za pojazdem.
Po wyświetleniu obszaru oznaczonego na czerwono, w celu precyzyjnego zaparkowania należy śledzić obraz z kamery przedstawiający zderzak.
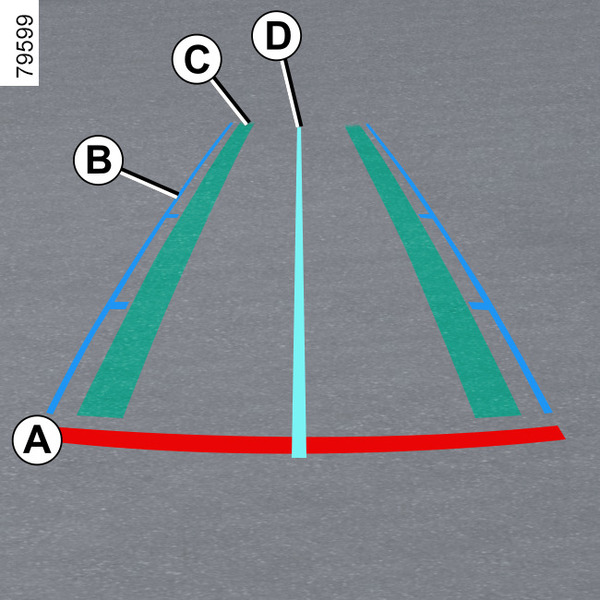
Ruchome linie pomocnicze pojazdu B wskazują tor jazdy pojazdu w zależności od położenia kierownicy. Małe znaczniki są rozmieszczone tak, aby wskazywały przybliżone odległości 70 cm i 150 cm.
Ruchome linie pomocnicze kół C wskazują trajektorię kół w zależności od położenia kierownicy.
tip
Obraz wyświetlany na ekranie multimedialnym może się wydawać szybszy, niż rzeczywistość.
« Widok przyczepy »
Jeśli przyczepa jest podłączona, przy włączonym biegu służącym do jazdy do przodu otwórz menu "Kamera" w menu "Pojazd" na ekranie multimedialnym 4, aby umożliwić kamerze 3 przesyłanie widoku tylnego otoczenia przez około 30 sekund.
funkcja "Zoom auto"
Jeżeli za pojazdem zostanie wykryta przeszkoda, funkcja "Zoom auto" przełącza bieżący ekran na widok z góry na obszar za pojazdem.
Informacje o aktywowaniu/dezaktywowaniu funkcji "Zoom auto" zamieszczono w instrukcji obsługi systemu multimediów.
tip
Obraz na ekranie jest odwrócony, tak jak w lusterku wstecznym.
Linie pomocnicze są wizualizacją wyświetlaną na płaskiej powierzchni. Informacji nie należy uwzględniać, gdy rzut jest wyświetlony na pionowym przedmiocie lub przedmiocie, który znajduje się na ziemi.
Obiekty ukazujące się na skraju pola ekranu mogą być zdeformowane.
W przypadku zbyt silnego natężenia światła (śnieg, pojazd stojący w słońcu…) mogą wystąpić zakłócenia widoczności obrazu z kamery.
Jeżeli bagażnik jest otwarty lub nieprawidłowo zamknięty, na ekranie pojawia się komunikat "Klapa bagażnika jest otwarta".
Przednia kamera 1
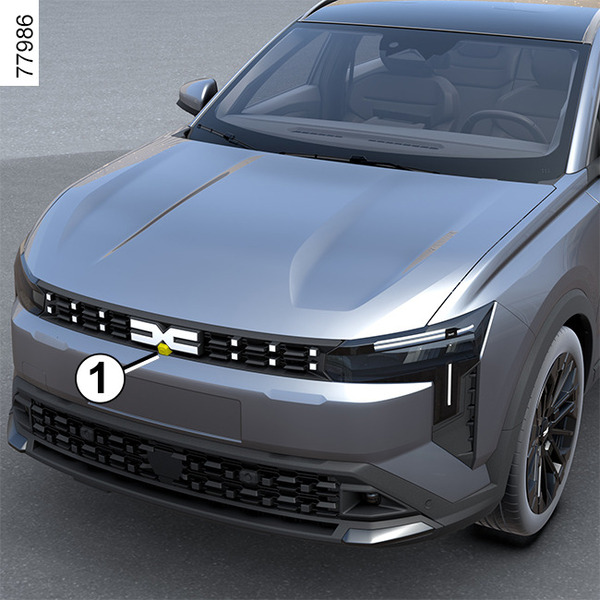
Jeżeli przednia kamera zostanie włączona automatycznie lub ręcznie, na ekranie 4 pojawia się widok z tej kamery.
Stała linia pomocnicza A wskazuje odległość około 30 cm za pojazdem.
Po wyświetleniu obszaru oznaczonego na czerwono, w celu precyzyjnego zaparkowania należy śledzić obraz z kamery przedstawiający zderzak.
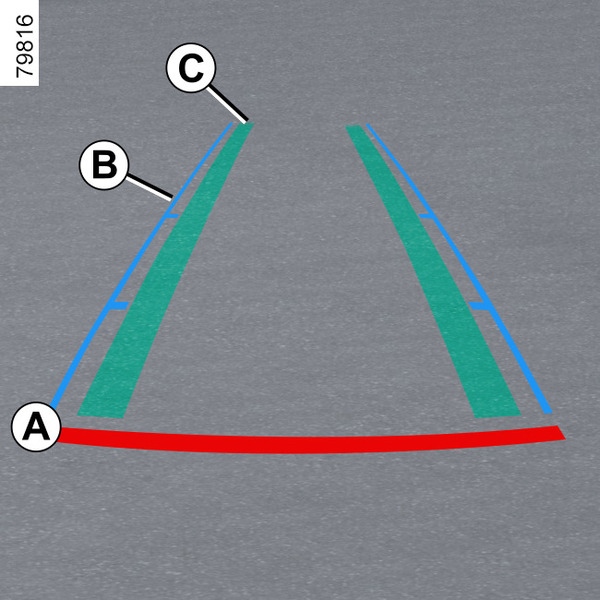
Ruchome linie pomocnicze pojazdu B wskazują tor jazdy pojazdu w zależności od położenia kierownicy. Małe znaczniki są rozmieszczone tak, aby wskazywały przybliżone odległości 70 cm i 150 cm.
Ruchome linie pomocnicze kół C wskazują trajektorię kół w zależności od położenia kierownicy.
tip
Obraz wyświetlany na ekranie multimedialnym może się wydawać szybszy, niż rzeczywistość.
funkcja "Zoom auto"
W przypadku wykrycia przeszkody przed pojazdem funkcja "Zoom auto" przełącza bieżący wyświetlacz na przedni widok z góry.
Aby włączyć lub wyłączyć funkcję "Zoom auto", skorzystaj z instrukcji systemu multimedialnego.
tip
Obraz na ekranie jest odwrócony, tak jak w lusterku wstecznym.
Linie pomocnicze są wizualizacją wyświetlaną na płaskiej powierzchni. Informacji nie należy uwzględniać, gdy rzut jest wyświetlony na pionowym przedmiocie lub przedmiocie, który znajduje się na ziemi.
Obiekty ukazujące się na skraju pola ekranu mogą być zdeformowane.
W przypadku zbyt silnego natężenia światła (śnieg, pojazd stojący w słońcu…) mogą wystąpić zakłócenia widoczności obrazu z kamery.
Jeżeli bagażnik jest otwarty lub nieprawidłowo zamknięty, na ekranie pojawia się komunikat "Klapa bagażnika jest otwarta".
Boczne kamery 2
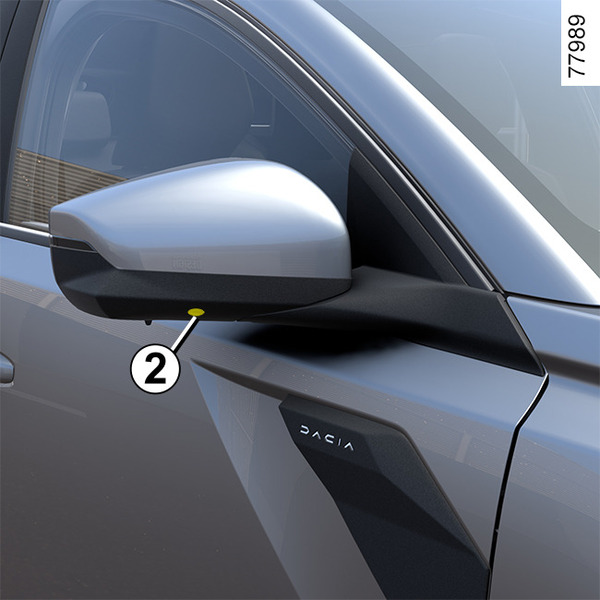
Kamery 2 zamontowane w lusterkach bocznych przekazują widoki boczne na ekran 4.
Aby włączyć widok wybranej kamery, wybrać go na ekranie 4. Patrz instrukcja wyposażenia multimedialnego, aby uzyskać dostęp do szczegółowych informacji.
Różnica między przewidywaną odległością a pozorną odległością rzeczywistą
W przypadku stromego nachylenia w górę
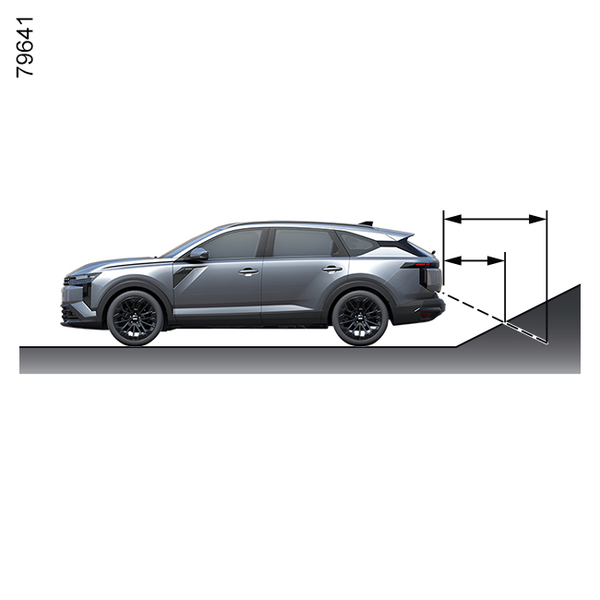
Obiekty widoczne na ekranie są w rzeczywistości bliżej, niż się wydaje.
W przypadku stromego nachylenia w dół
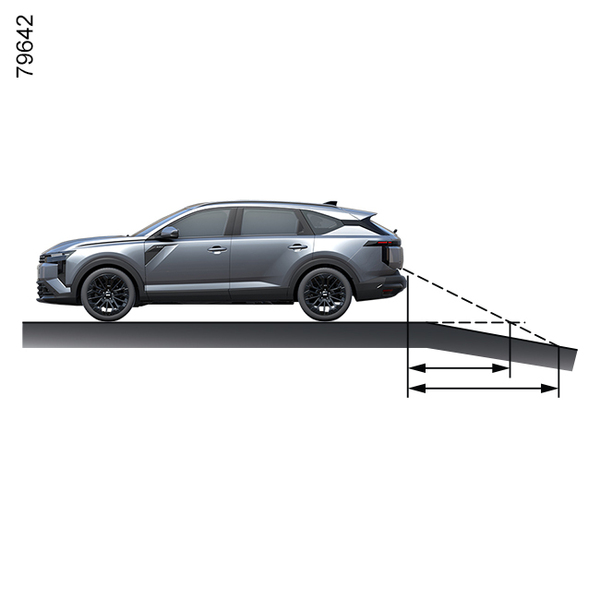
Obiekty widoczne na ekranie są w rzeczywistości dalej, niż się wydaje.
Gdy występuje wystający obiekt
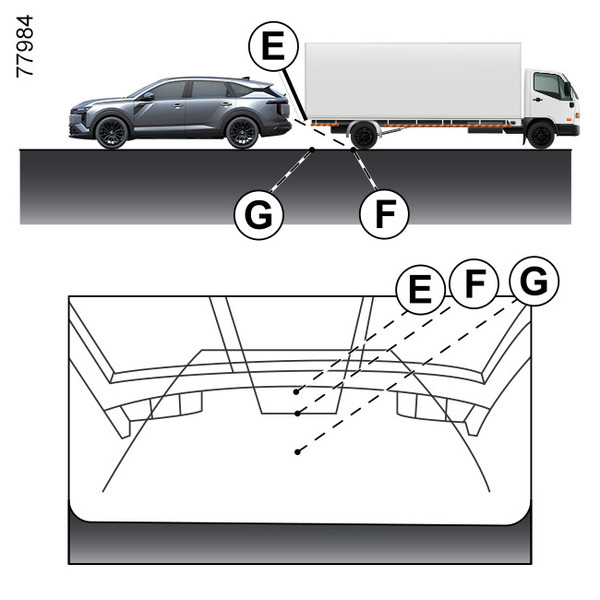
Na ekranie obiekt E wydaje się być dalej niż punkt na podłożu F. W rzeczywistości obiekt E znajduje się w tej samej odległości co punkt na podłożu G.
Tor jazdy wskazany przez ruchome linie pomocnicze nie uwzględnia wystających, wysokich obiektów. Ponadto pojazd może uderzyć w obiekt E podczas jazdy na wstecznym biegu w kierunku pozycji G.
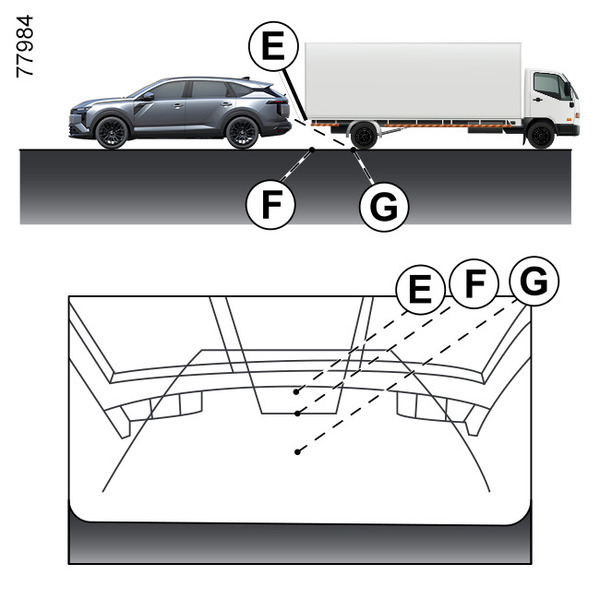
Jazda do przodu lub do tyłu w kierunku wystającego obiektu
Pozycja E wydaje się być bardziej oddalona niż pozycja F pokazana na ekranie. Jednak pozycja E znajduje się w tej samej odległości co pozycja G.
Trajektoria wskazana przez stałe i ruchome linie pomocnicze nie uwzględnia wystającej części (wysokości) obiektu. Występuje też ryzyko, że pojazd zderzy się z przedmiotem podczas jazdy na wstecznym biegu w kierunku pozycji G.